우주 로봇 · Caltech · DARPA · 2026-11-05
칼텍, DARPA NOM4D 로봇이 우주에서 트러스 구간을 자율 조립했다고 발표
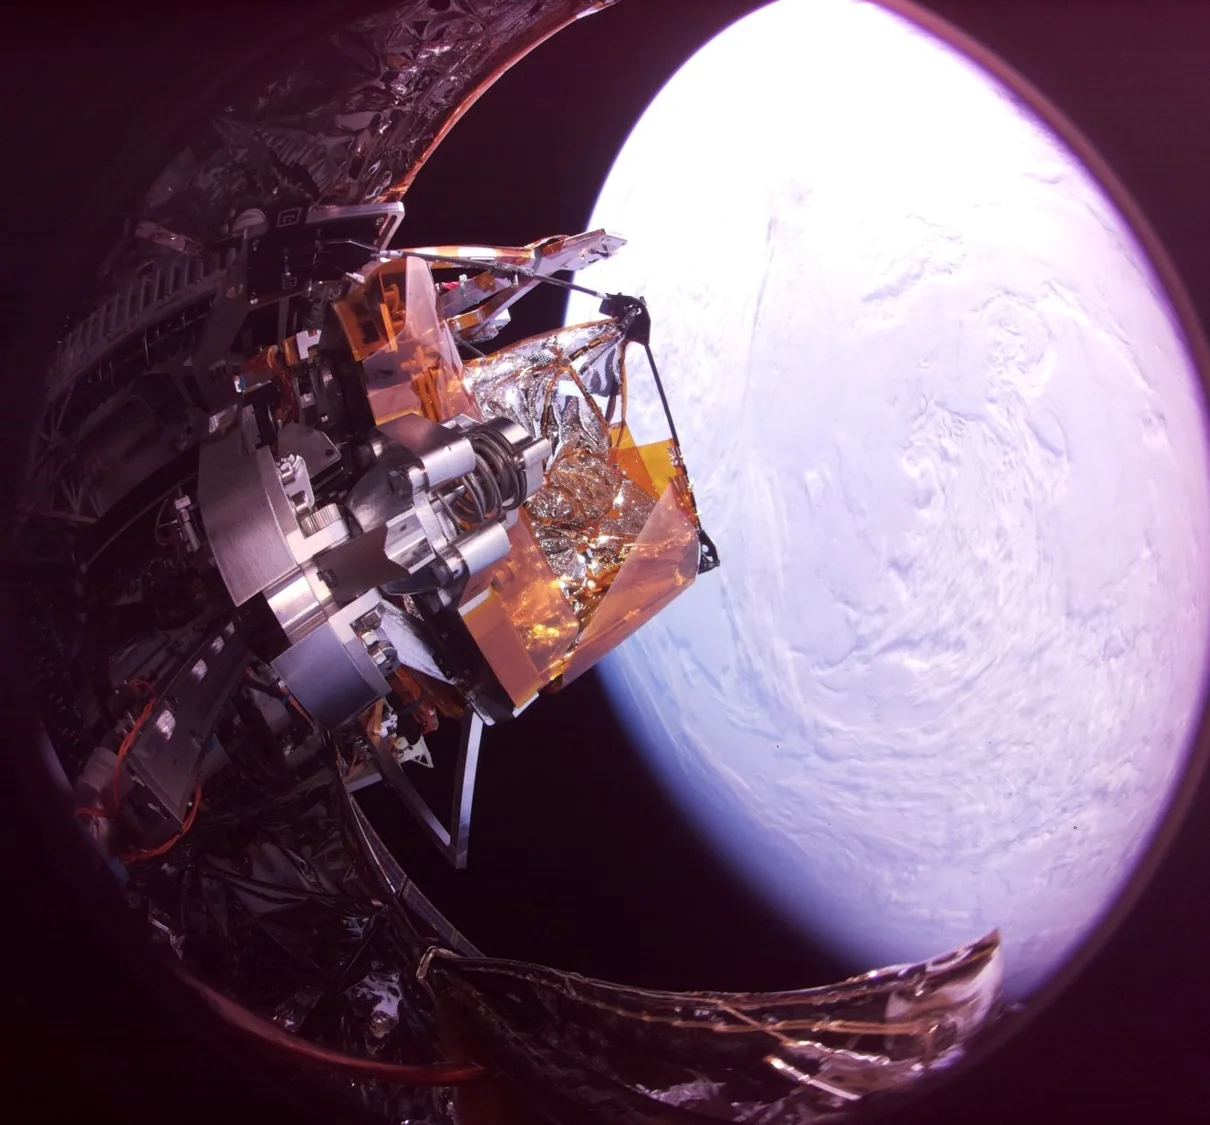 사진: Caltech / Momentus
3줄 요약
- 칼텍은 11월 5일, DARPA NOM4D 프로그램의 ASTRA 로봇이 우주비행사 없이 궤도에서 트러스 구간을 조립했다고 공식 발표했다.
- 2026년 3월 30일 모멘터스 비고라이드 7(스페이스X 트랜스포터-16)에 실려 올랐고, 미리 만든 베이 2개를 밀어 낸 뒤 세 번째 베이를 조립했다고 밝혔다.
- 시간 제약으로 안테나의 처음 구간만 만들었으며, 베이 11개 전체는 12월 임무 종료 전에 마치기 어려워 보인다고 같은 글이 적었다.
내용 요약
캘리포니아공과대학(Caltech)은 11월 5일 공식 뉴스에서, DARPA의 NOM4D 프로그램으로 만든 로봇 트러스 조립기가 우주비행사 도움 없이 우주에서 구조물을 조립하는 데 성공했다고 밝혔다. 이 장치는 칼텍의 ASTRA(Autonomous In-Space Tensioned Reflector Assembly) 실증의 일부로, 주변 디스펜서에서 스트럿과 조인트를 집어 트러스의 같은 모양 구간(베이)을 반복해 조립하는 자율 조작기다. 세르지오 펠레그리노 교수는 “우주에서 구조물이 자율적으로 조립된 것은 이번이 처음”이라고 말했다. ASTRA는 복합재 튜브, 알루미늄 조인트, 캡톤 반사면으로 지름 1.4미터 반사 안테나를 만드는 것이 목표이며, 2026년 3월 30일 밴덴버그에서 스페이스X 트랜스포터-16에 실린 모멘터스(Momentus) 비고라이드 7의 탑재체 10기 중 하나로 저궤도에 올랐다고 칼텍은 적었다. 탑재체는 미리 만든 베이 2개와 조작기를 실었고, 궤도에서는 미리 만든 베이를 밀어 낸 뒤 세 번째 베이 조립을 진행했다고 했다. 다만 시간 제약으로 안테나의 처음 구간만 만들었으며, 트러스는 베이 11개가 완성돼야 하고, 임무가 12월에 끝나 전체 조립은 어려워 보인다고 같은 글이 밝혔다.
로그인이 필요합니다. 추천과 댓글 작성은 로그인 후 이용할 수 있습니다.
댓글 0
첫 댓글을 남겨 주세요.